数日前にFusionPCBに発注していた基板が届きました。今日は良い天気ですが朝から家にこもり作業しました。
s11106-10のはんだ付け方法を試行錯誤したため、結局2個ダメにしてしまいましたが、3個目でモノにできました。最終的に成功した方法は、①素子裏面の端子にはんだを盛っておく②素子を基板に置き、フラックスをたっぷり塗って側面からはんだを流し込むようにはんだ付けする、というものでした。そもそも素子がめちゃくちゃ小さいので老眼にはかなり厳しく、半分、心眼でやりました。

他にもオペアンプの足の一部がはんだ不良なのを見過ごしたり、ブレッドボードからいつのまにかジャンパ線が抜けていたりと、初歩的なミスを連発しましたが、はんだ付け作業開始から6時間程度で正常動作確認に至りました。検証コードの生成やデバッグにはChatGPTが大活躍しました。
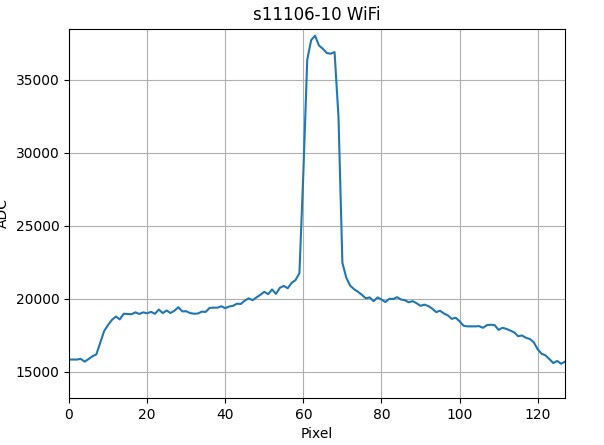
上のグラフはオペアンプ1段目出力直後の値(AO0)の例です。ライン位置がはっきりと現れています。ライン位置を振るとそれに伴ってグラフのピーク位置も左右に動くことを確認しました。
次はランサーのセンサーとして換装するためにSTM32用のドライバを用意し、これまで同様にライントレースできるか確認しようと考えています。
