LancerStratos’s blog

2026年3月のロボットグランプリ ロボットランサー競技で優勝した機体の開発ログ

スクラブ半径の縮小

先日の3Dプリントに引き続き反対側のナックルを作成しました。前回同様、マツシゲートファブスペースの3DプリンターAdventure3を利用、今回はセッティングから全て独りでやったので少し時間がかかりましたが出力できました。

キングピン位置をタイヤ中心に近づけたことで、スクラブ半径が小さくなりますが、トレッドを維持するためにサスアームを作り直す必要があります。そこで同工房のレーザーカッターSpeedy300でサスアームを切り出します。LancerStratosの構造材にはアクリサンデーの3mm厚板を使います。特に透明のスカイブルーやライトブルーがお気に入りです。ここ徳島にてホームセンターをかなり回ったのですが同在庫が見当たりません。たまたまコメリの通販で特売(180x320mmサイズのライトブルー色が通常¥1,500~2,000位するところ¥188!?)に気付いたので早速購入しました。

Fusion360でサスアーム図面をPDF出力、それを工房のillustratorで読み込み、線幅を0.003mmに変更、線色を青や赤(切る順序、青→赤)に変更してプリント指示すると、Trotec JobControlが起動、Speedy300との接続や初期位置設定をしてカット実行します。講習は受けていましたが細かい設定は忘れていたのでスタッフの方に丁寧に教えていただきうまく切り出すことができました。

このようにして作成したナックルとサスアームを組み込みました。
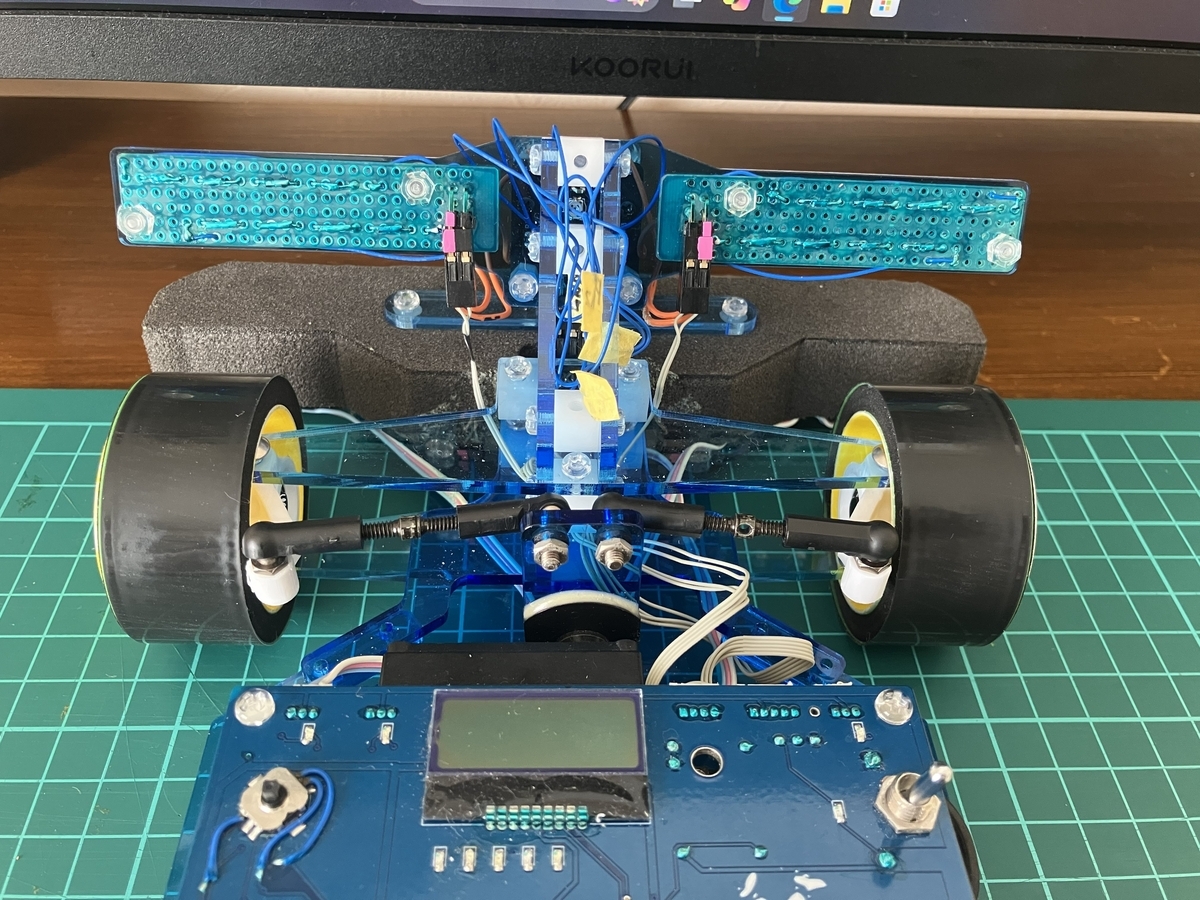
ステアリング機構の修正によるスクラブ半径の縮小

従来に比べ、キングピン位置がそれぞれ外側に8mm移動しました。これが走行性能にどう影響するか分かりませんが、良い方向に作用することを期待しています。タイロッドは従来品を調整することで対応できましたが、キングピンはホイール内に収めるべくタミヤ製パーツをM3x8mmビスに変えて対応しました。

かなり寄り道をしてしまいました。今後、旋回挙動の最適化を進める予定です。
3D出力初体験

先日、家の近くに3Dプリンタのある工房を発見しました。3Dデータを自作してウェブ上で造形を発注したことはありましたが、自分でプリンタを設定し造形したことがなかったので挑戦してみました。

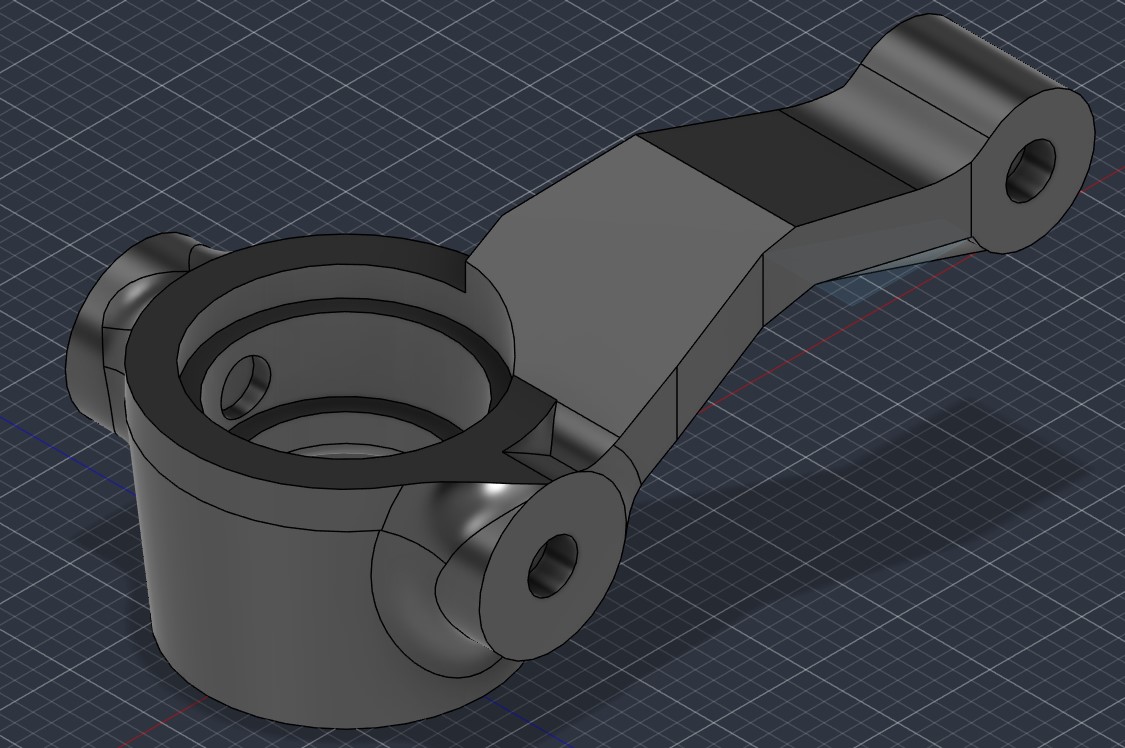
まずはじめにFusion360でステアリングナックルを設計します。現在使っているナックルはタミヤMシャーシ用のものですが、キングピン位置がタイヤからかなり内側にあり、これを何とかしたいと思っていました。そこで、タミヤのナックルを見ながら下のような形にまとめました。

ナックル設計画面

Fusion360から.STL形式で出力、FlashPrintというフリーソフトでスライス、.GXファイルを生成します。これを工房に持ち込み、FlashForgeのAdventure3で出力しました。

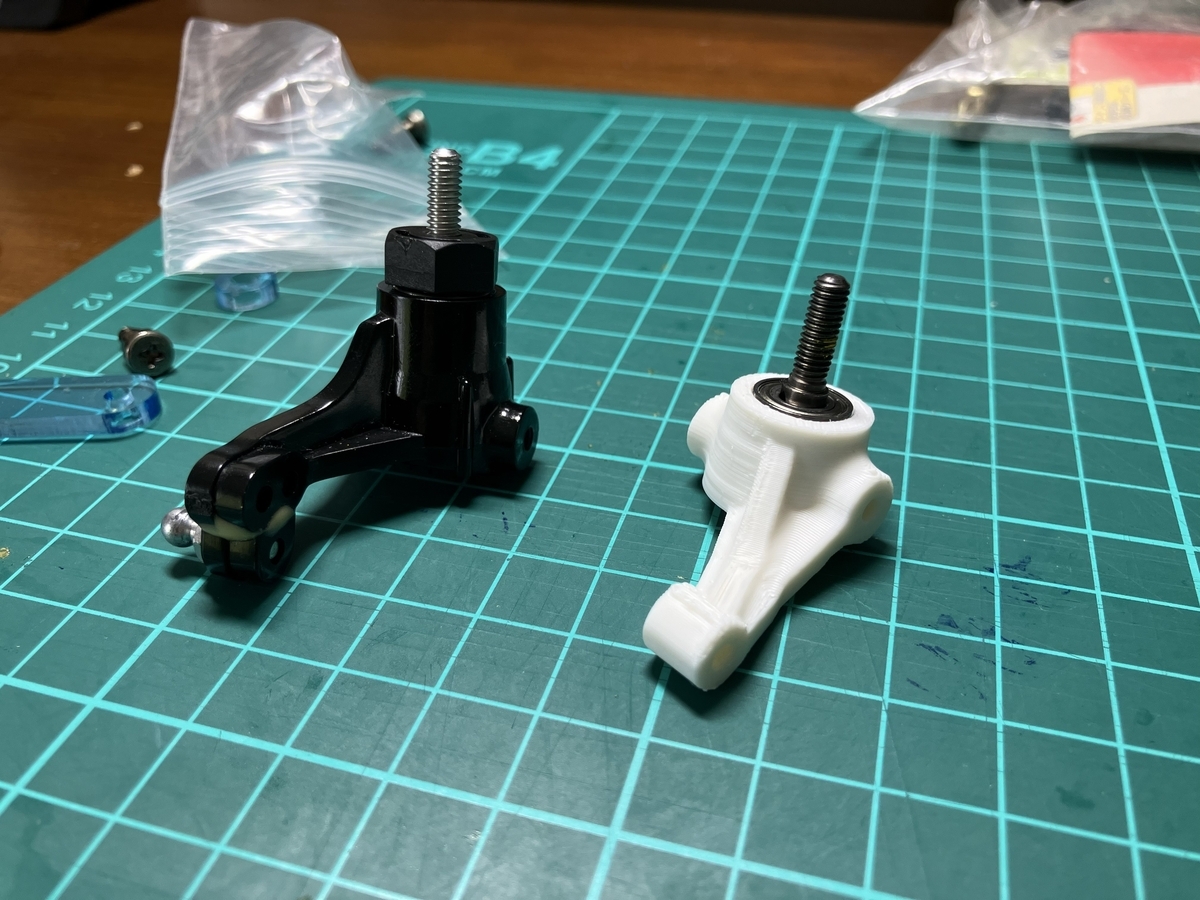
左:タミヤのナックル、右:今回自作したナックル

フィラメントはABSでノズル径0.4mm、充填率100%でおよそ50分かかりました。積層方向は車軸の方向にしました。外径11mmのボールベアリングが11.2mmで設計した穴にうまく嵌ったときは思わずニヤリとしてしまいました。キングピンとステアリングアーム先端のピロボールをねじ込むM3穴は積層方向に直交するのでオーバーハングになります。そこは内部に薄い隔壁を数枚入れ造形後にドリルで貫通しました。

利用料金は1hで計660円でした。ウェブで造形発注したものと比べると表面のざらつきなどが目立ちますが、実用には足りそうですし、安価なので満足です。3Dプリンタが欲しくなりました。

夏休みの終わりに

先月の熊本の大地震に引き続きここ最近短時間の大雨による災害が多発しています。自宅の近くにも冠水で動けなくなった数台の車が長い間残置されていました。報道によれば千葉豪雨で冠水した車両はおよそ2800台らしく、これだけでも相当な被害です。冠水した道路を走行することの危険性も再認識しました。

休暇の間家族と過ごしながら脳内でランサーの正確な走行位置・経路を取得する方法を思案していたところ、ふと昔の記憶が蘇りました。マイコンカーラリーやロボットランサーで有名な滝田先生の研究室を拝見したとき天井にビデオカメラが設置された実験室がありました(あったような気がする)。技術の進歩した今ならあの日の滝田研究室に近い環境を個人でも簡単に構築できそうです。

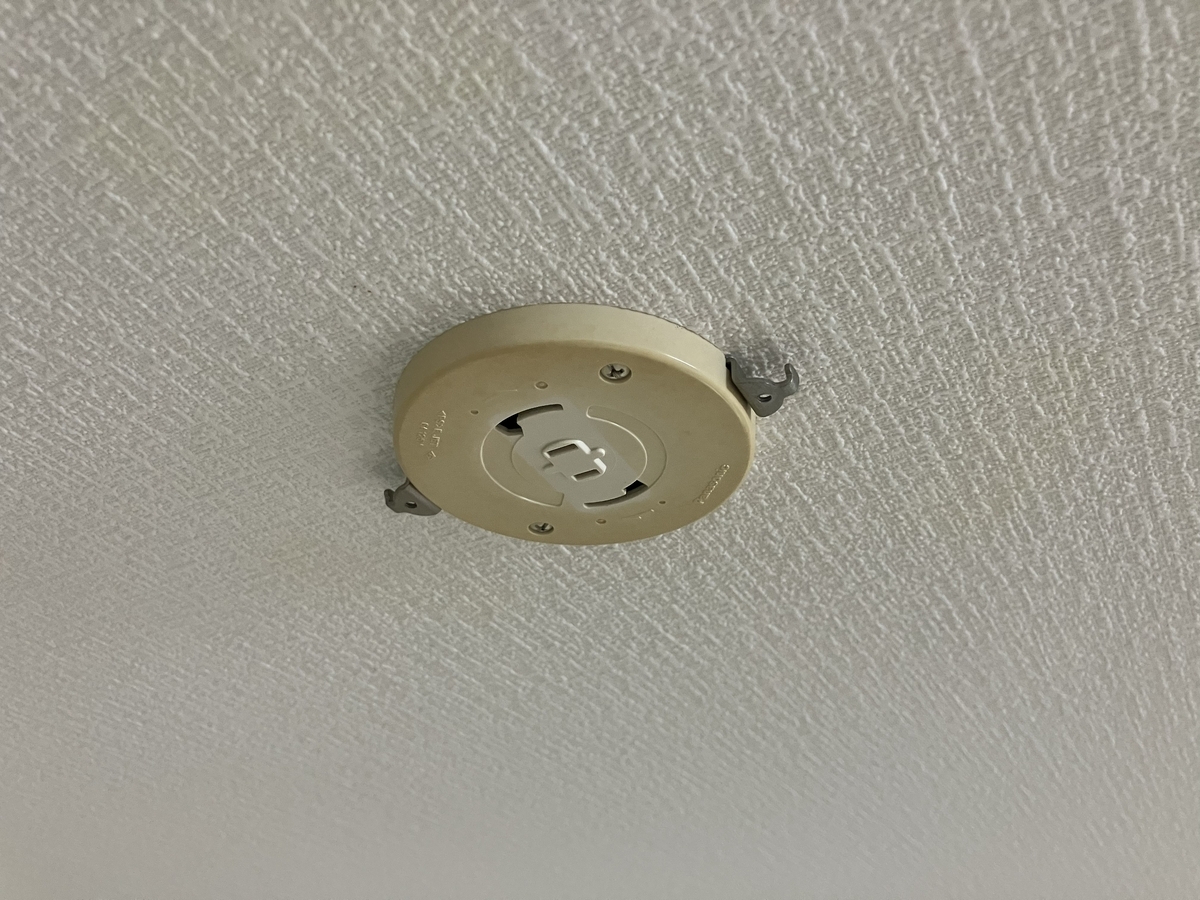
先代のiPhoneを引っ張り出してきて数年ぶりに充電しました。iCloudに追加連携しPCとファイル共有できるように設定しました。これを天井カメラに使おうと思います。天井への設置方法も考えました。ちょうどシーリングライトの設置部に荷重を受け持つ金具があるのでそれを使って天井に台座を作ろうと考えています。電源も取れるので一石二鳥です。

天井のコンセント

ラインスキャンカメラの自作(その6=完結編)

日中は少し暑かったので今年初めて冷房をONしましたが、歳なのか冷風に慣れてないせいか寒く感じてすぐOFFしました。

自宅コースを使って複数回走行実験してみました。

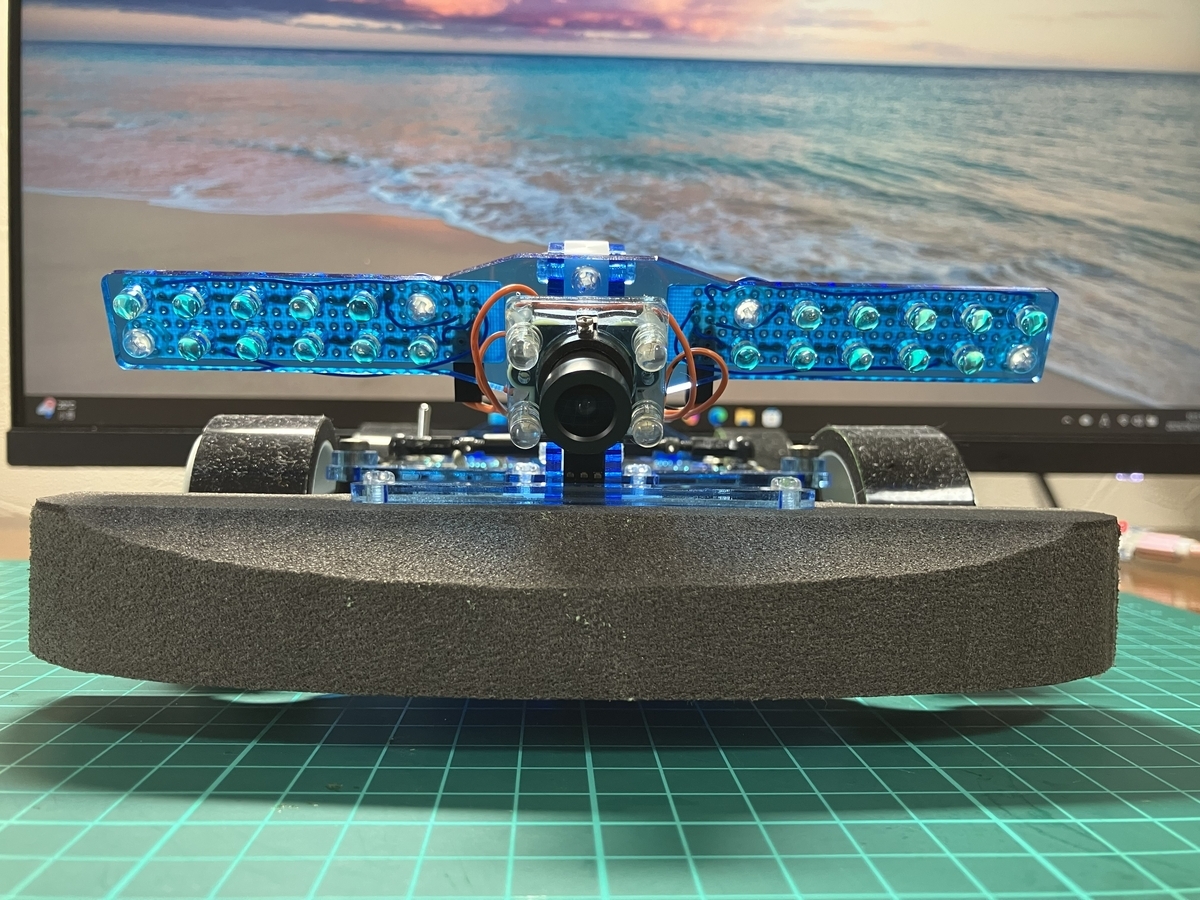
ある程度速度を上げた状態でも、ライントレースし、ショートカットからの復帰も従来のmainプログラムのままで動作することを確認しました。(Youtube動画)

これにてモジュール単体の開発は完了とします。

ラインスキャンカメラの自作(その5)

今日は日曜日ですが梅雨で一日中雨なので家にこもっています。

”ランサーストラトス”のマイコン STM32F405用のドライバを用意して自作ラインスキャンカメラを搭載、走行実験し、低速ではありますがライントレースすることを確認しました。今後、高速走行やショートカットからの復帰時などの挙動を確認する必要がありますが、とりあえずs11106-10を用いた自作モジュールが使えそうだということが分かったのでとても嬉しいです。

外見では変化が分かりません

換装ついでに、TSL1401ではADC最大値の画素位置をライン位置としていましたが、重心計算を取り入れて安定化を図りました。s11106-10はTSL1401に対してクロックスピードを10倍にできる仕様なので、走行速度の向上にも寄与しそうです。今後、読取にかかる時間も計測してみようと思います。

ラインスキャンカメラの自作(その4)

数日前にFusionPCBに発注していた基板が届きました。今日は良い天気ですが朝から家にこもり作業しました。

s11106-10のはんだ付け方法を試行錯誤したため、結局2個ダメにしてしまいましたが、3個目でモノにできました。最終的に成功した方法は、①素子裏面の端子にはんだを盛っておく②素子を基板に置き、フラックスをたっぷり塗って側面からはんだを流し込むようにはんだ付けする、というものでした。そもそも素子がめちゃくちゃ小さいので老眼にはかなり厳しく、半分、心眼でやりました。

左が市販のTSL1401モジュール、右が製作したs11106-10モジュール

他にもオペアンプの足の一部がはんだ不良なのを見過ごしたり、ブレッドボードからいつのまにかジャンパ線が抜けていたりと、初歩的なミスを連発しましたが、はんだ付け作業開始から6時間程度で正常動作確認に至りました。検証コードの生成やデバッグにはChatGPTが大活躍しました。

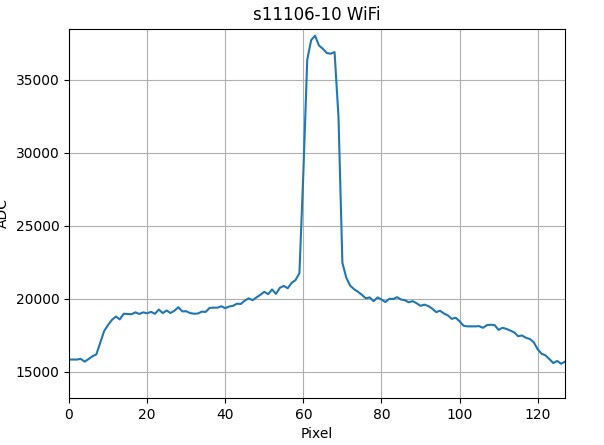
出力例

上のグラフはオペアンプ1段目出力直後の値(AO0)の例です。ライン位置がはっきりと現れています。ライン位置を振るとそれに伴ってグラフのピーク位置も左右に動くことを確認しました。

次はランサーのセンサーとして換装するためにSTM32用のドライバを用意し、これまで同様にライントレースできるか確認しようと考えています。

ラインスキャンカメラの自作(その3)

Kicad8.0を使ってプリント基板を設計しました。

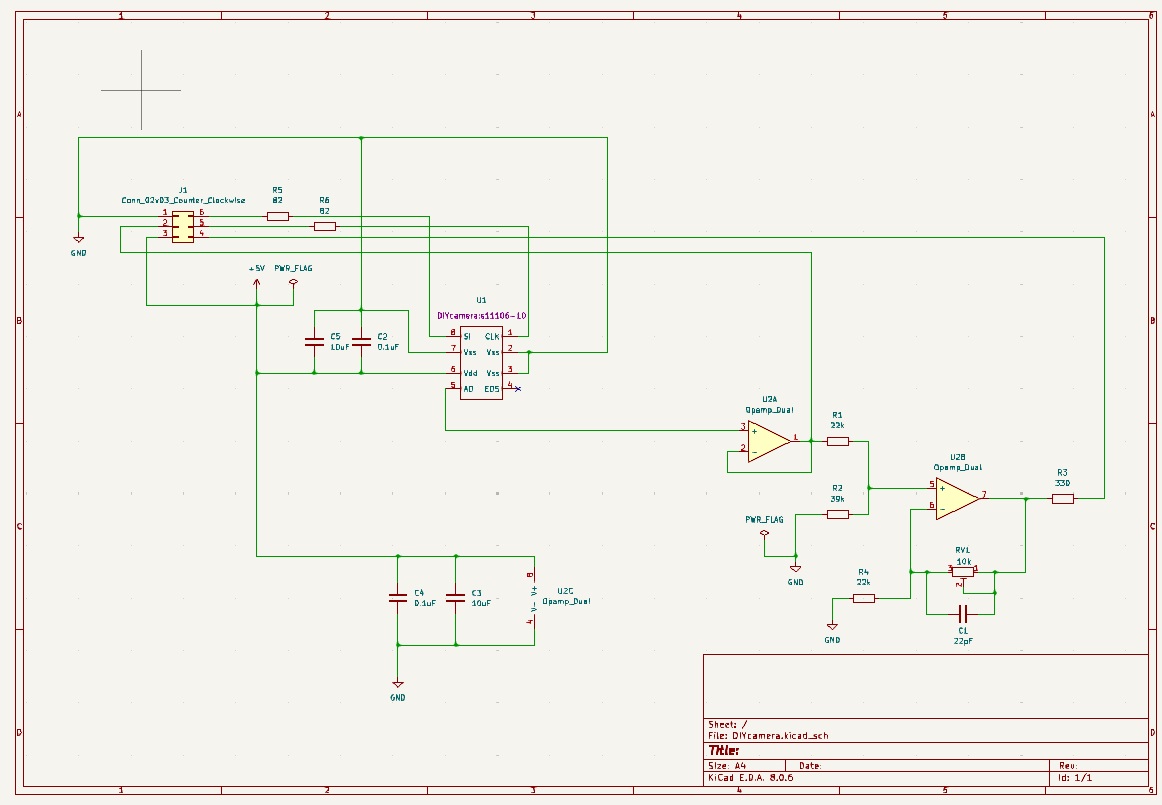
予めs11106-10のシンボルとフットプリントを自作します。それと既存のオペアンプ他のシンボルを流用して以下の回路図を作成しました。2個入りオペアンプの1つをボルテージフォロワとして使い、分圧した後、残りのオペアンプで非反転増幅してからマイコンADCに出力する回路です。

回路図エディタの画面

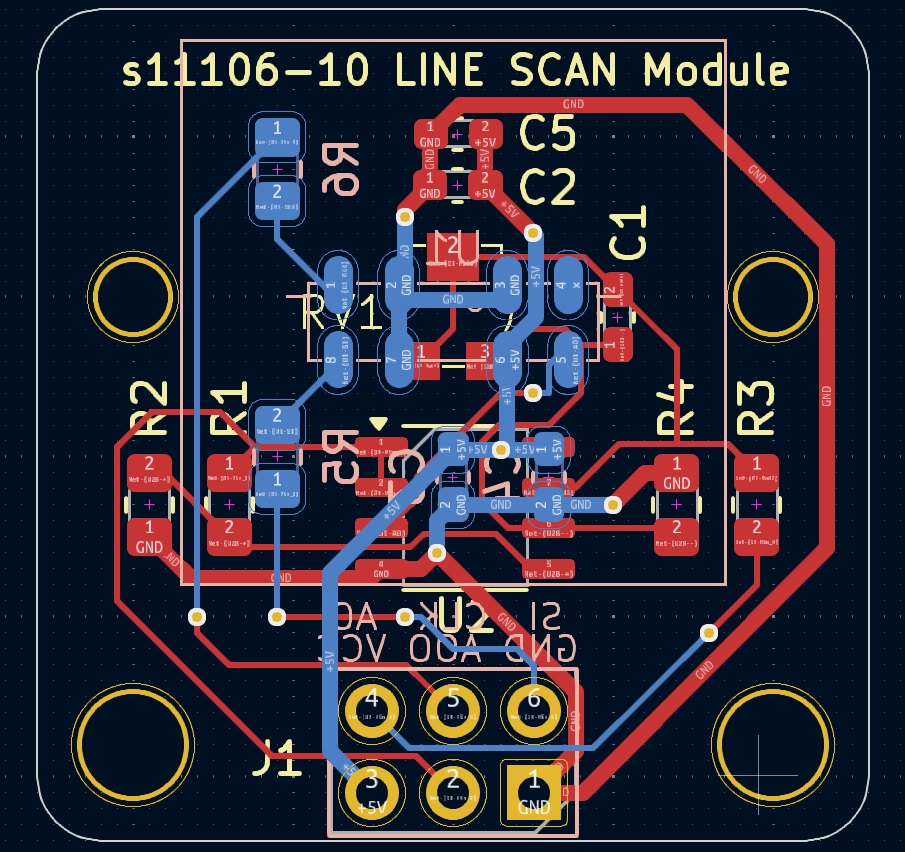
次にPCBエディタで配線作業をします。最初にedgecutで基板外径を、次にボードレンズマウントの位置をシルクで描きました。これに合わせてs11106-10の配置を決めます。s11106-10のシンボルを作成するときに受光部の位置が判別できるような補助線を作っておいたので配置が楽でした。

PCBエディタの画面

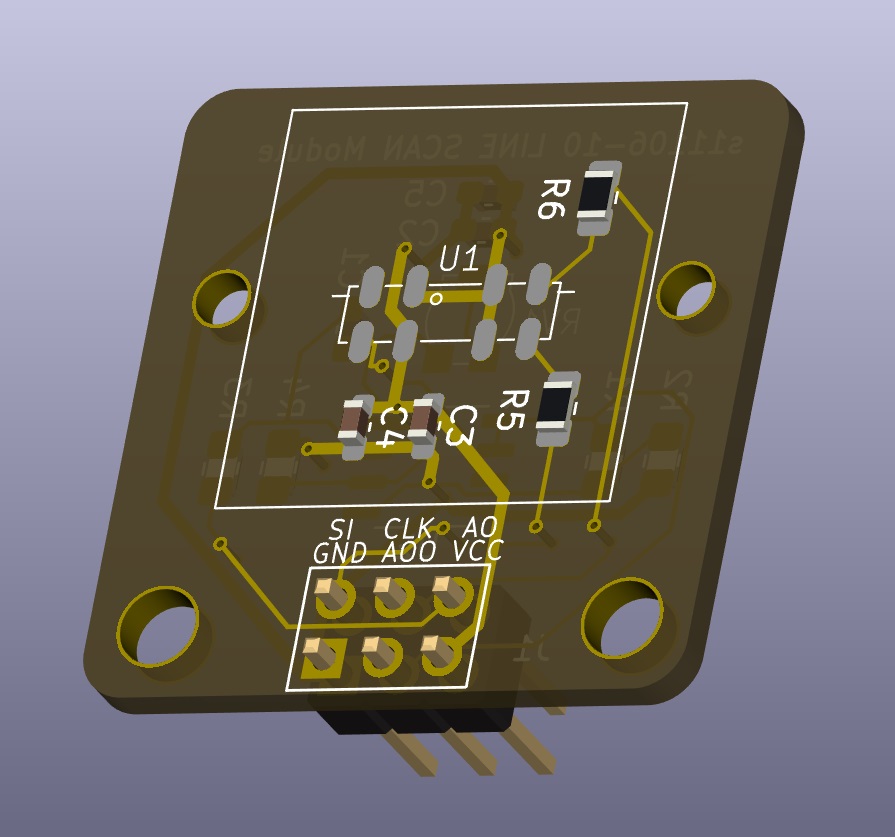
TSL1401モジュールとの互換性を意識してコネクタピンの配置はそれを踏襲しています。3Dビューアでイメージを確認しました。

3Dビューアの画面(光学レンズ側)

s11106-10は表面実装端子が素子裏面に8か所あります。図のように外側にはみ出させたパッドからフラックスを使ってはんだを流し込めるのではないかと考えています。

今週は習近平とトランプが北京で会談してメディアが大騒ぎでした。中国の若者の失業率がとんでもないことになっているとの報道もありますが、とりあえずはFusionPCBに発注した基板がしっかり届くことを祈ることとします。